达诺新框架V1.0
初始版本,许多功能待上机验证
一、程序调用结构
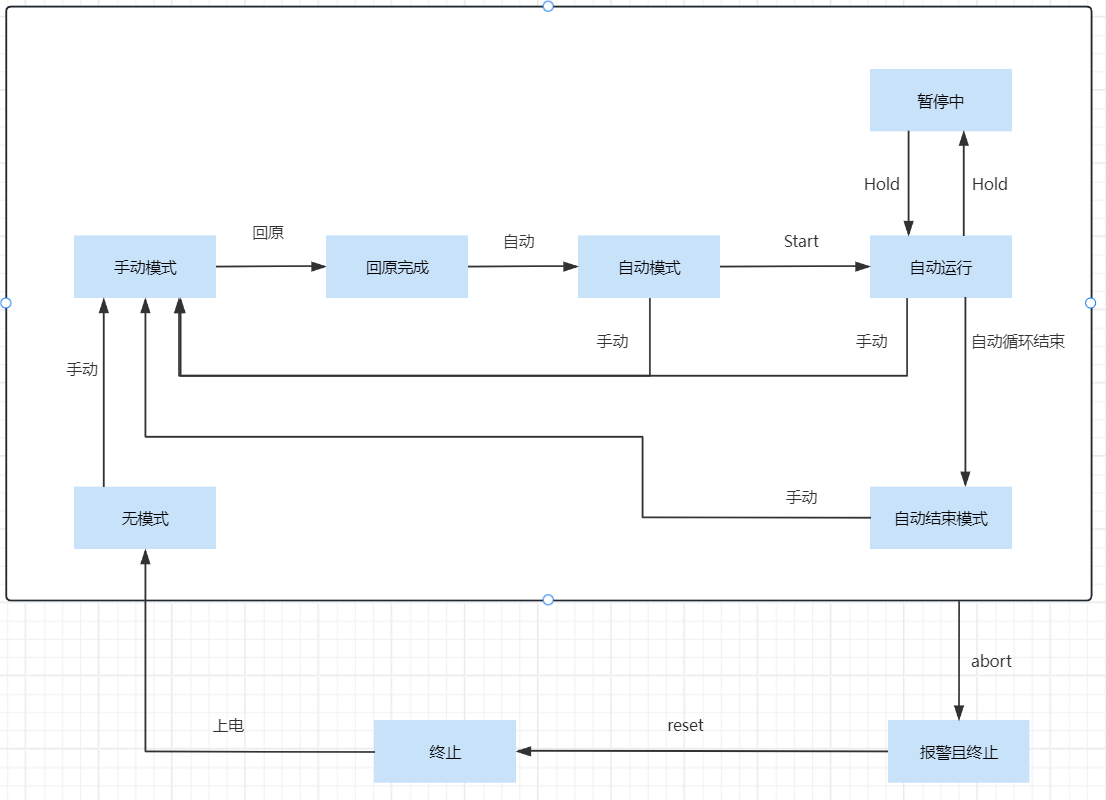
二、状态流程系统
三、安全判断系统
1.设备上急停检测 2.光栅检测 3.气压检测
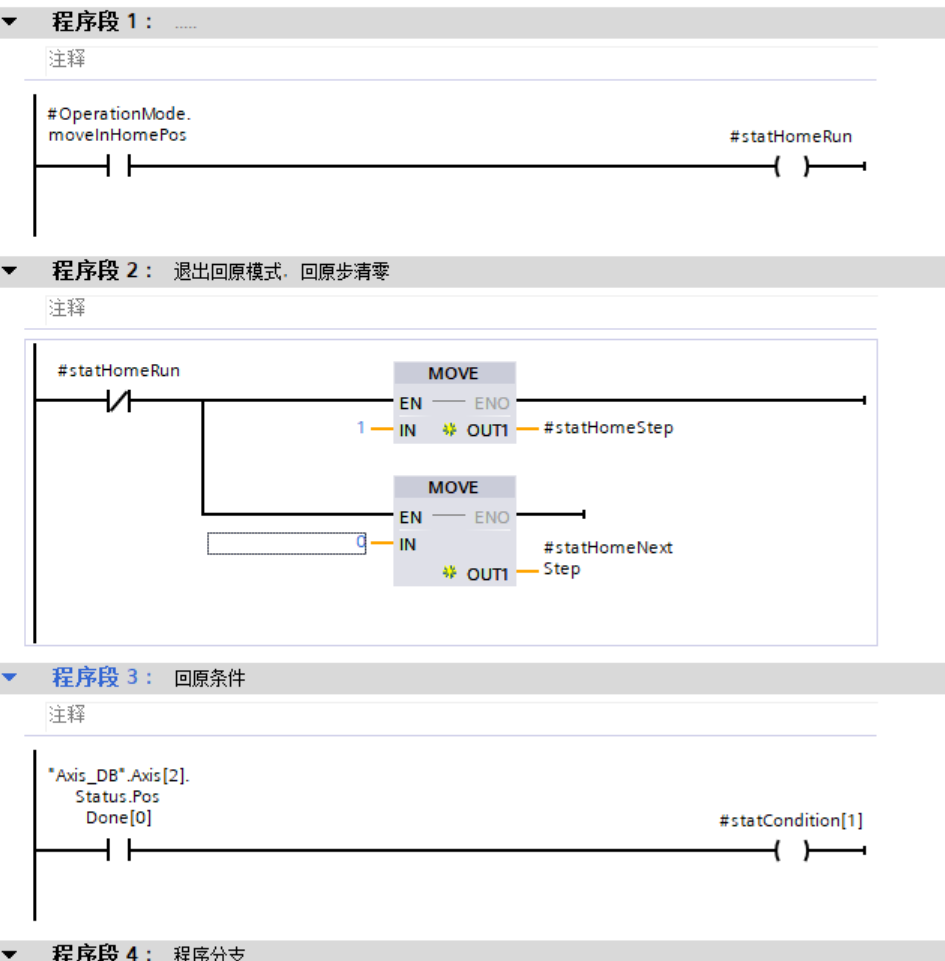
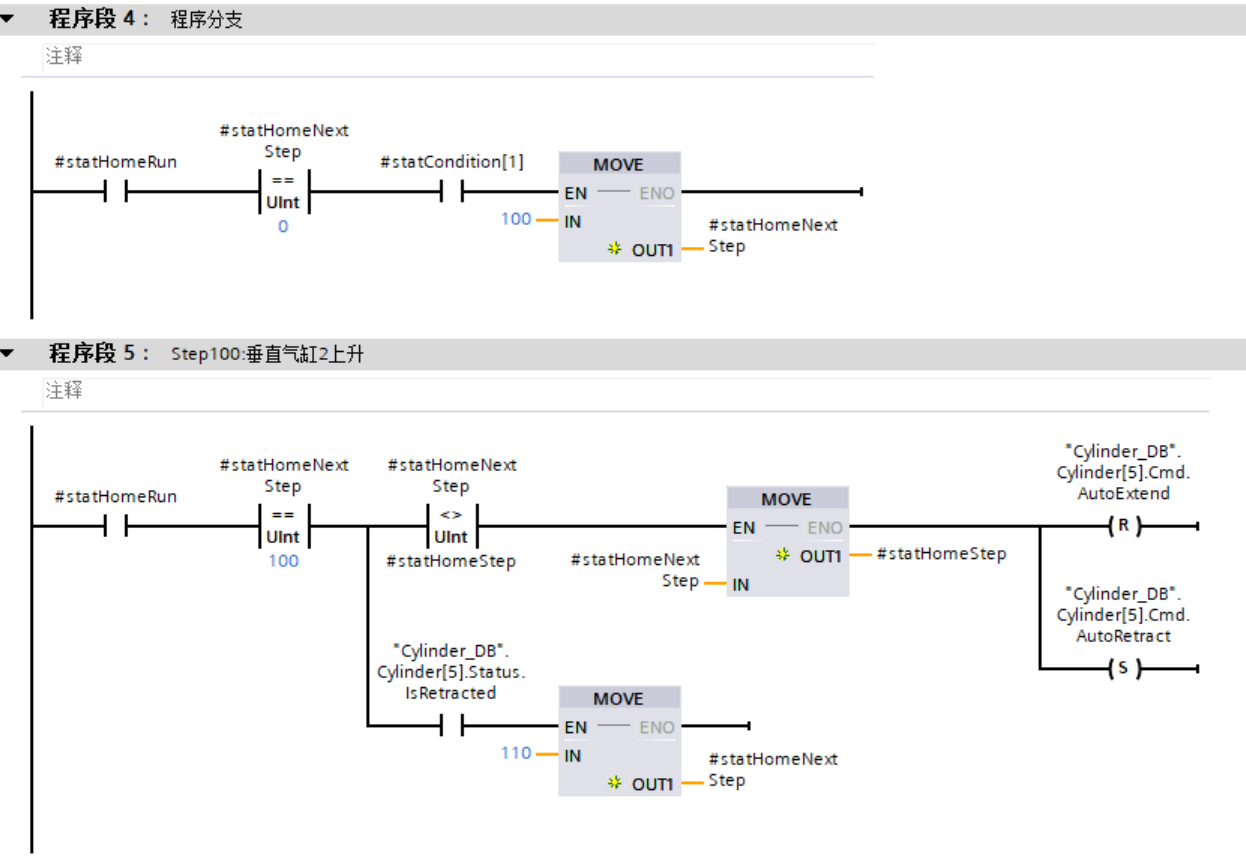
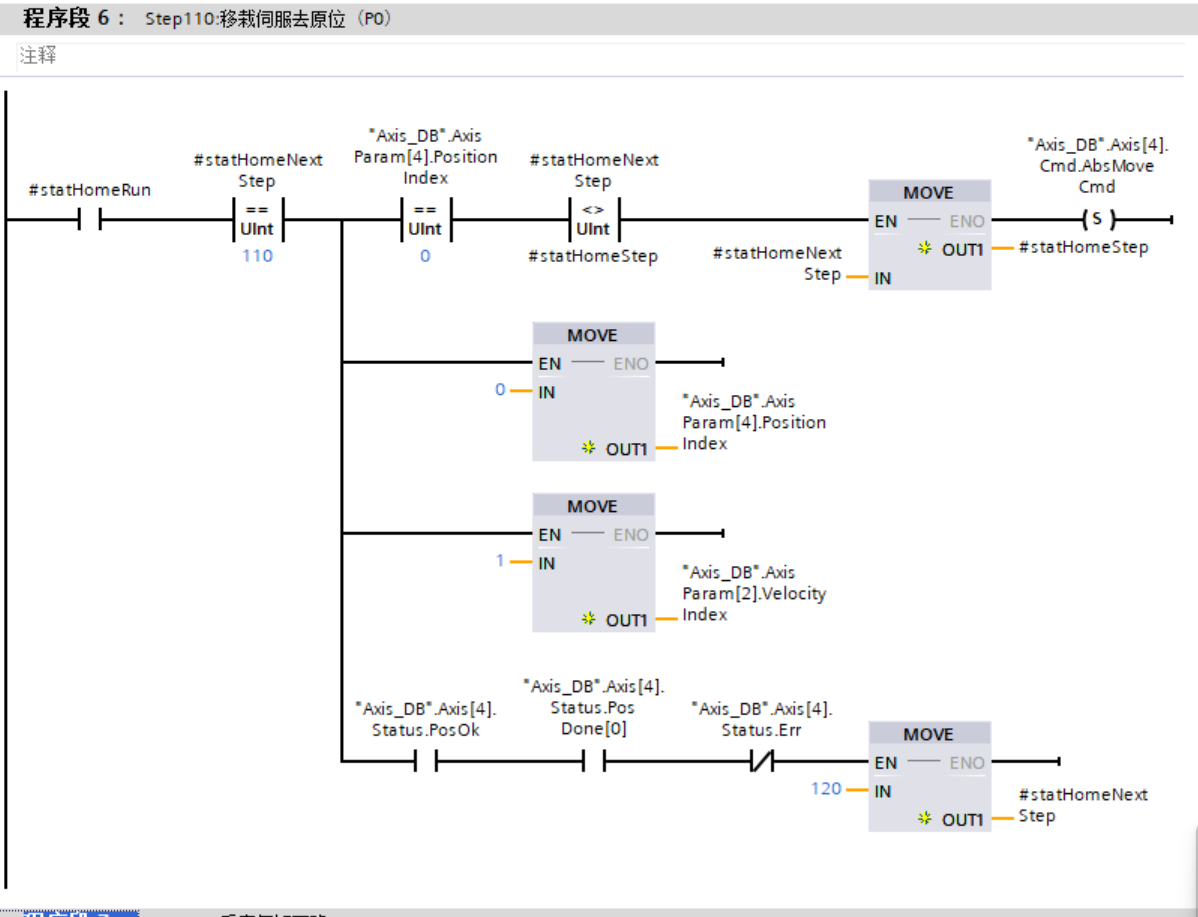
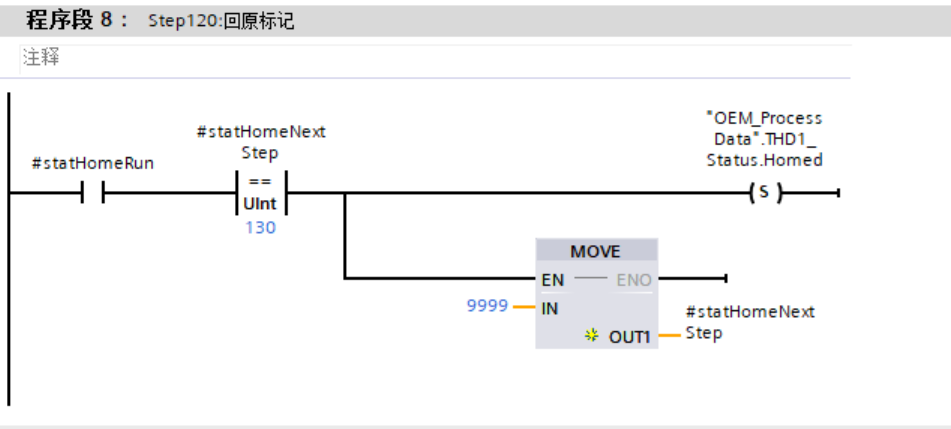
四、回原样例程序
1.#OperationMode.moveInHomePos 为HMI回原按钮信号,为按1松0型。 2.LAD编程不建议使用线圈型输出,容易双线圈输出,建议使用置位复位类型。 3.伺服绝对定位,气缸的置位复位多需使用沿功能,案例使用statHomeStep与statHomeNextStep信号产生沿,可复用。
五、自动样例程序
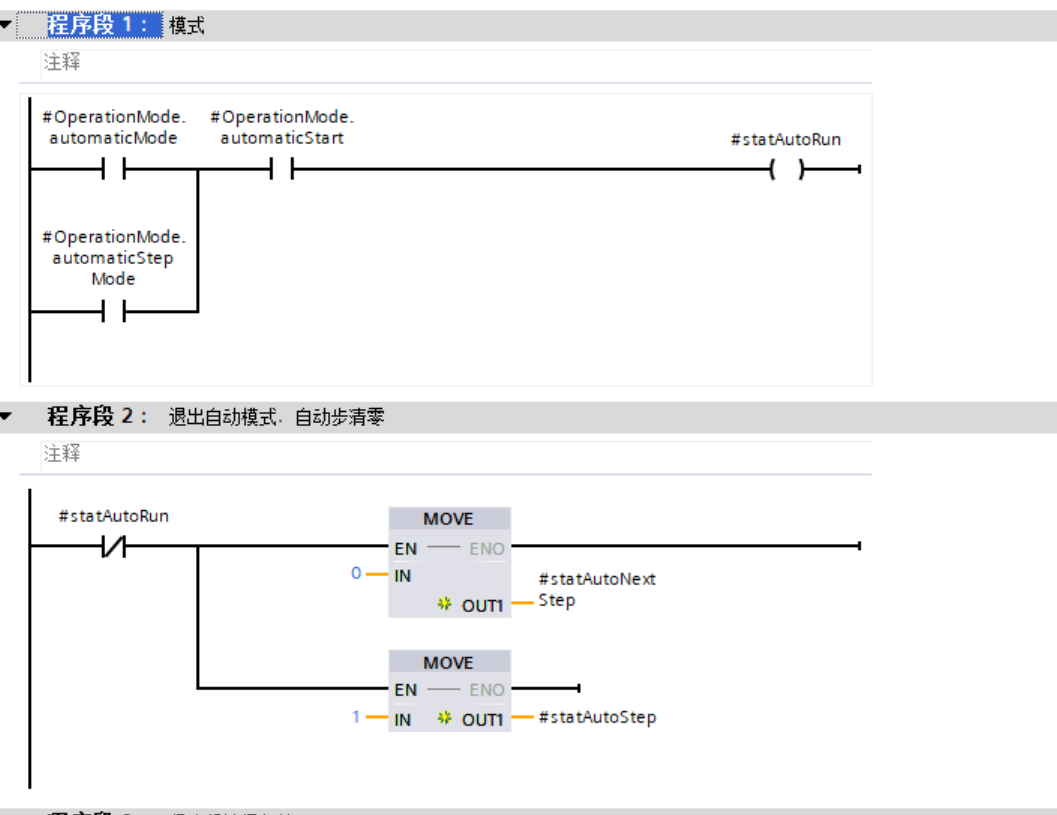
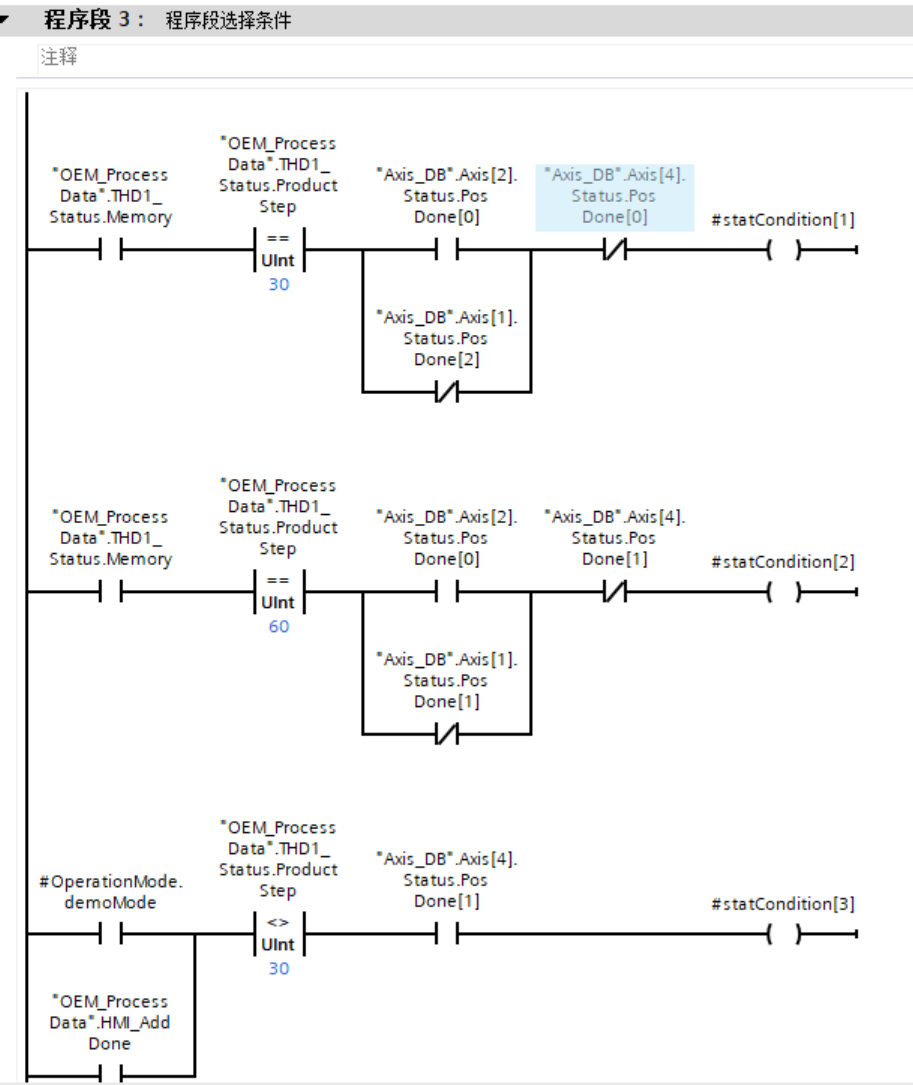
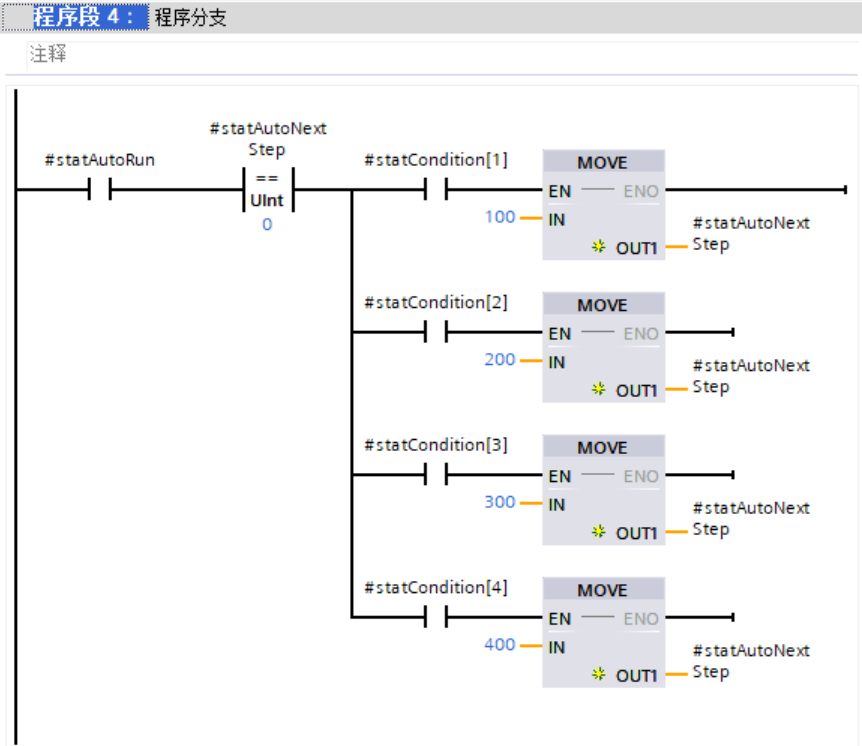
1.LAD编程不建议使用线圈型输出,容易双线圈输出,建议使用置位复位类型。 2.伺服绝对定位,气缸的置位复位多需使用沿功能,案例使用statHomeStep与statHomeNextStep信号产生沿,可复用。 3.退出自动模式后续回原从新判断,不从原来的断点处执行。 4.step的步序注释一定要写入,程序卡在可以快速定位故障点。 5.根据不同的条件执行不同的程序段,执行完成后需要返回初始判断步。 6.不同的动作组合使用*****加能****开始,*******结束,看注释容易取放功能段的用途。 7.step的间隔10,不同的功能段间隔100,方便后期优化加动作时留足步序空间。
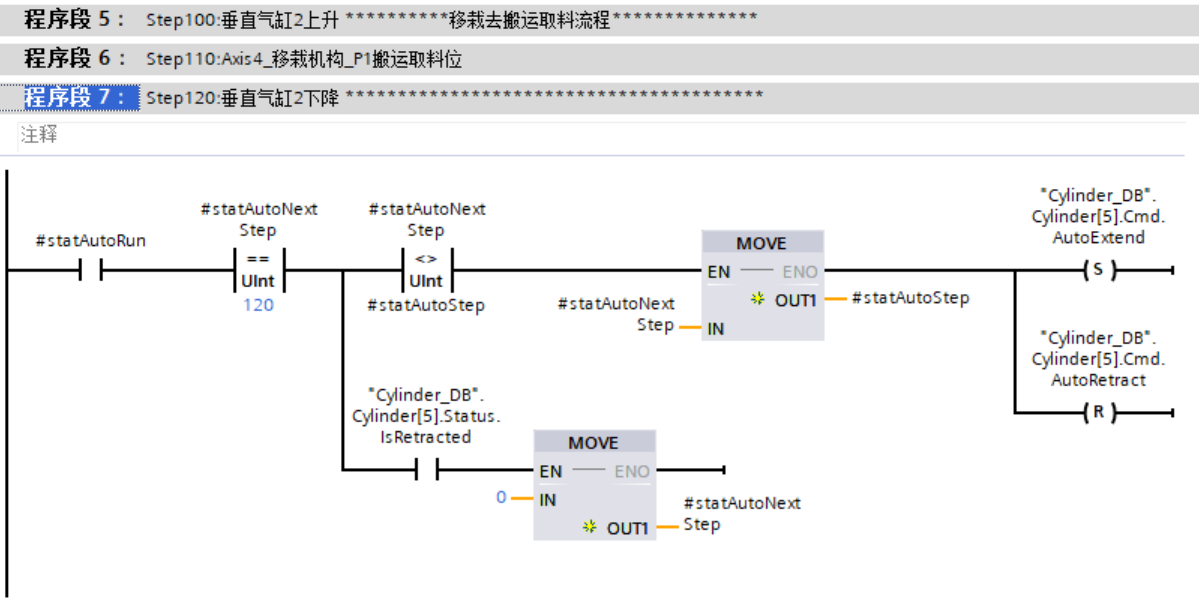
六、底层CM介绍
七、原点判断逻辑
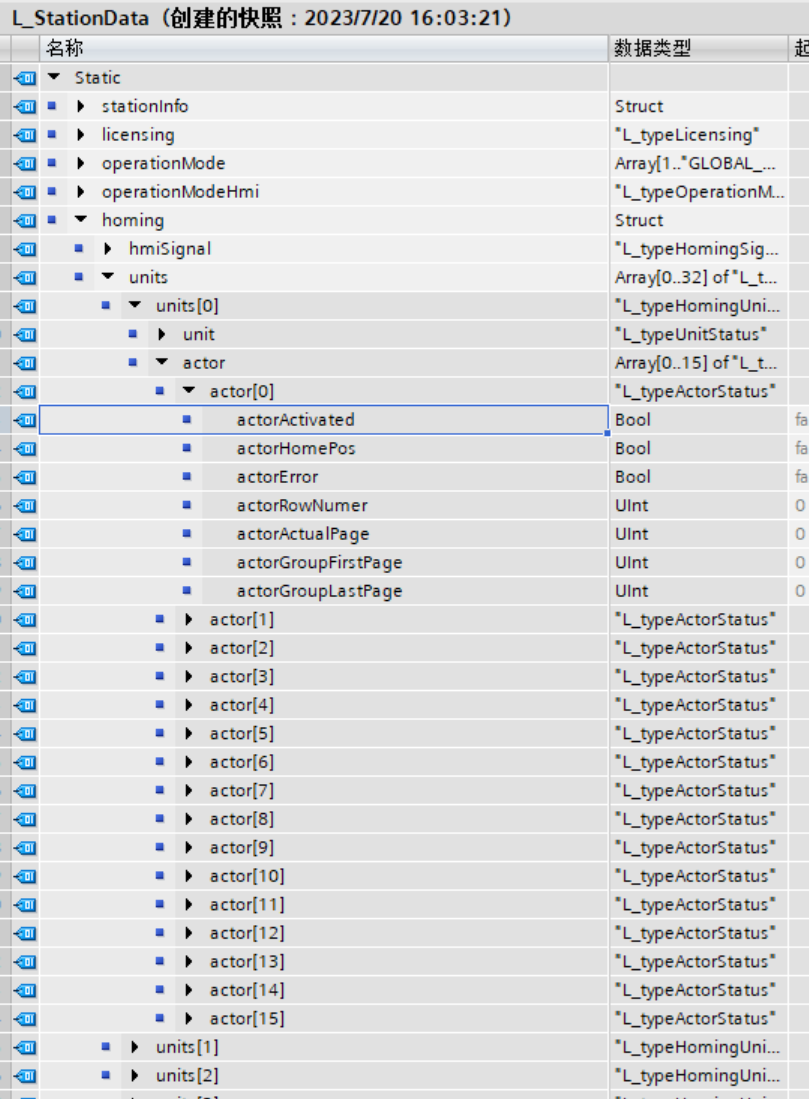
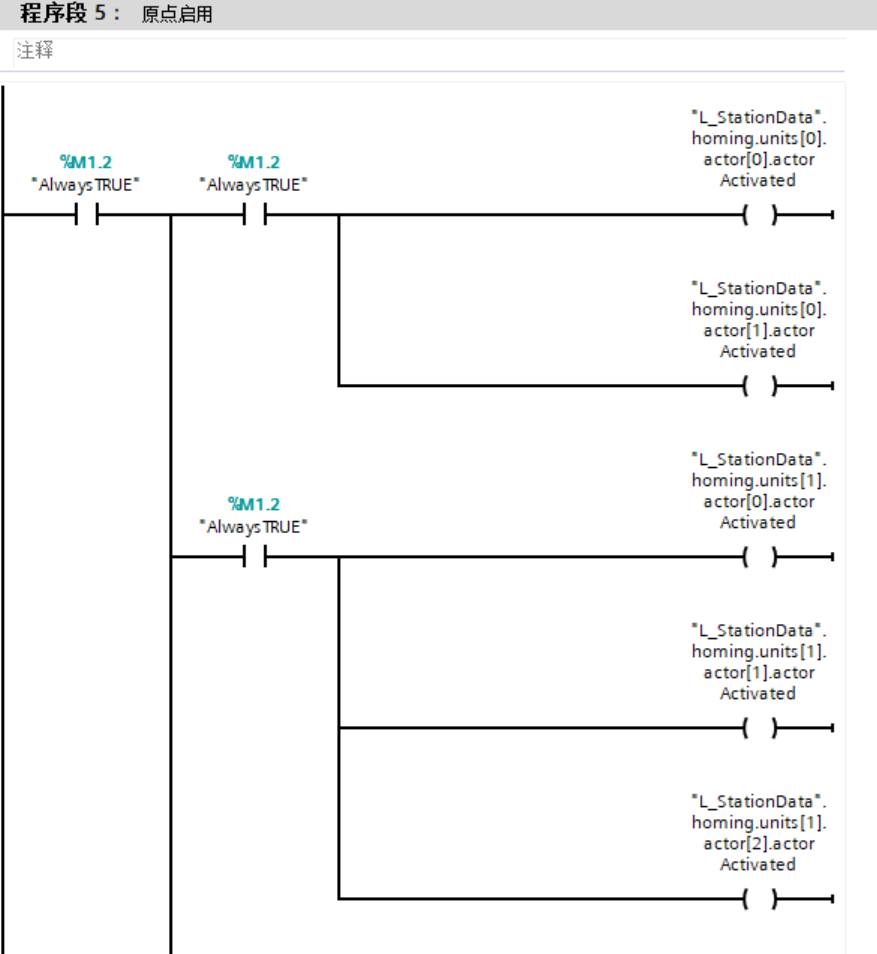
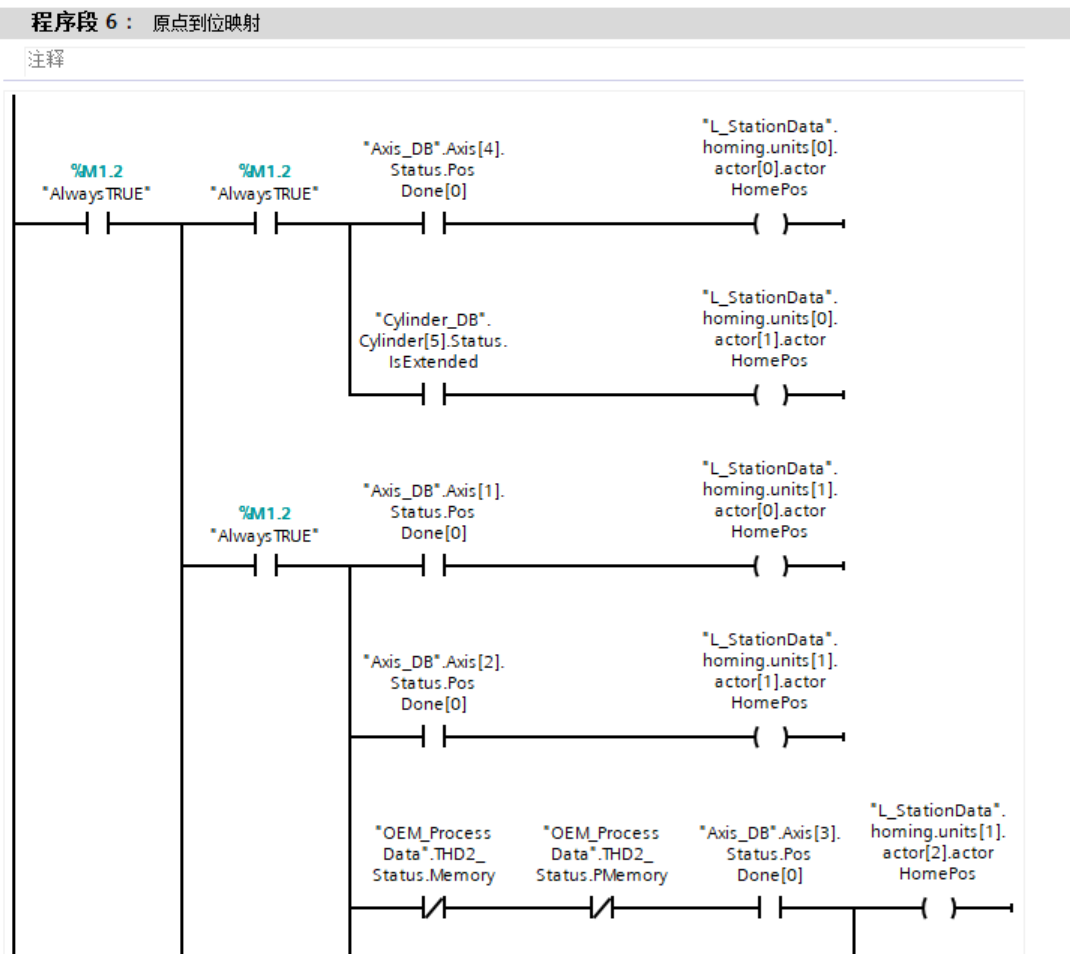
1.原点数据存储在L_StationData的DB下。 2.总计有32个units,一个units下有16个actor.每个actor对应一个home。 3.判断逻辑home:= NOT (actorActivated OXR actorHomePos). 4.所有的units处于home时,设备处于原点。
评论0
还没有评论,来说两句吧。